LENTITUDO

Every weld is a production decision. When you choose an electrical welding machine, you are really choosing how to balance weld quality, cycle t...
PLURA LEGE+ 86-152-5712-5882

QUOTE
CATEGORIAE

Parametri:

Every weld is a production decision. When you choose an electrical welding machine, you are really choosing how to balance weld quality, cycle t...
PLURA LEGE
Understanding Resistance Butt Welding and the Role of Flash Weld Technology Joining two metal bar ends face to face without filler materia...
PLURA LEGE
Understanding Stud Spot Welding Technology Today Fastening components to metal panels without drilling or riveting has become a standard r...
PLURA LEGE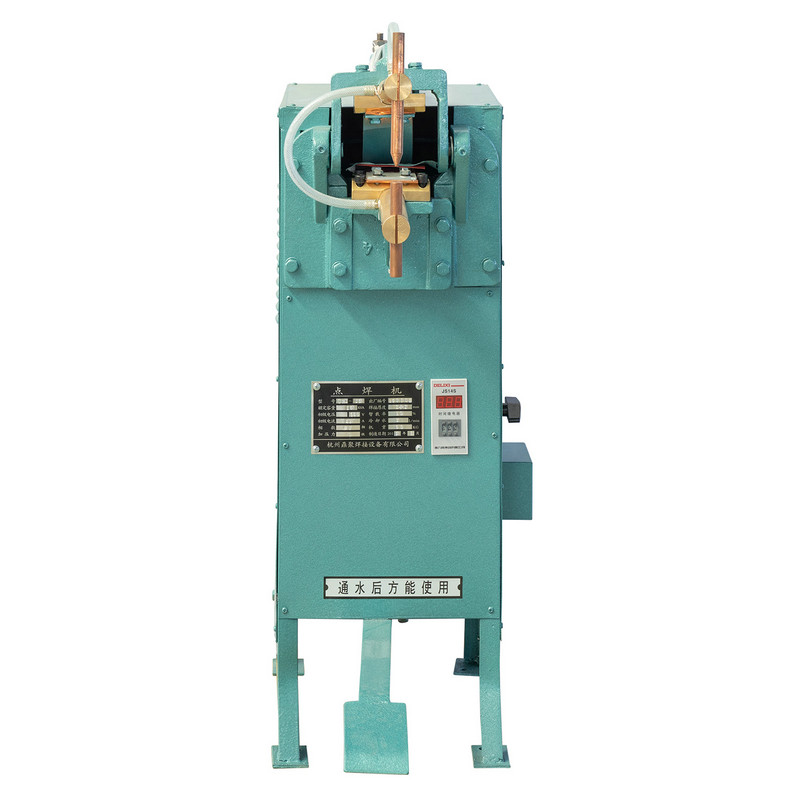
Spot Welding Machine Categories and How They Differ Resistance spot welding equipment is generally divided by how the electrode force is g...
PLURA LEGE
Why Heat Is the Hidden Bottleneck in Spot Welding Every resistance spot weld is, at its core, a controlled thermal event. A brief, intense...
PLURA LEGEQuid solvit operam ad sustentationem et curam Welding robot brachium ?
Et tutela et cura de Welding robot brachium sunt clavis ut eorum diu terminus firmum operationem et efficient opus. Hic sunt quidam momenti sustentationem et cura items:
I. Ordinarius inspectionem et Purgato
Externa Purgato, emundare ad extra robot regulariter ad removendum pulveris, oleum et welding slag vitare afficientibus et sensoriis et movere partes.
Internum inspectionem: Reprehendo internum partibus ut non est obstantia et fumus deposits generatur per welding, quod afficit internum electronic components et circuitus.
II. Lubricatae
Iuncturam lubrication: LUBRICO in articulis et gestus de robot regulariter secundum fabrica scriptor suasiones ad redigendum gerunt et frictio.
Uti convenientem lubricants: Select idoneam lubricants et applicare eos secundum commendatur frequency et modum.
III. Reprehendo in electrica ratio
Cables et hospites: reprehendo funem, articulis et iungo regularly ut non est gerunt, fractio den, aut corrosio.
System: Reprehendo potentia copia ad stabilis potentia copia et reponere inconueniens moduli tempore.
IV. Calibration et Debugging
Regularis calibration: calibrate in robot regulariter ad curare accurate et repeatability, praesertim post longa-term usus.
Debugging rationes: regularly reprehendo et update imperium procedendi ad aptet ad mutationes in productio elit.
V. Sensor et vision System Sustentationem
Sensorem Purgato, semper mundum sensoriis in welding robot ad curare eorum accurate et reliability.
Visual ratio calibration: si robot instructa cum vision ratio, necesse est calibrated regulariter ut accurate imaginis processus et positioning.
VI. Monitoring et recording
Operatio data Cras: Usus Cras System ad track ad operating statum robot et deprehendere abnormalities in tempore.
Sustentacionem Records: ut detailed sustentationem et muneris records ad facilitate tracking of historica sustentacionem et iudicium de apparatu conditionibus.
VII. Operatio disciplina
Staff disciplina: ut operators recipere adaequatum disciplina et intelligere rectam operationem et sustentacionem ratio ad redigendum defectis causatur per improprium operationem.
VIII. Restituo fertur partes
Regulariter reprehendo gerunt: regulariter reprehendo key components de robot, ut welding guns, nozzles et electrodes, et reponere fertur in tempore.
IX. Praecaventur sustentationem
Develop a sustentationem consilium: secundum frequency usum et opus environment, develop a rationabile Praecaventur sustentationem consilio et praestare iusto inspectiones et sustentationem.
Productum
Informationes Contactus
+ 86-152-5712-5882
Fax: + 86-563-2269966
No. XXI Guangping Road, Guangde Economic Development Zonam, Guangde urbem, Anhui Province
Codex QR
